boston dynamics

El robot humanoide Atlas de Boston Dynamics estrena manos con 4 dedos.

Cambia el criterio de diseño del sector: menos destreza tipo humano, más fiabilidad agarrando la herramienta que ya usa un operario de planta. Con los motores se puede hilar muy fino en precisión al tener todo el rato el control y posicionamiento de toda la carrera de cada articulación.

Estas nuevas manos son el compañero perfecto para Atlas. Con 13 grados de libertad, están accionadas directamente, construidas para simulación de alta fidelidad que permite el aprendizaje por refuerzo de simulación a realidad, y diseñadas desde cero para trabajo físico diestro. @BostonDynamics
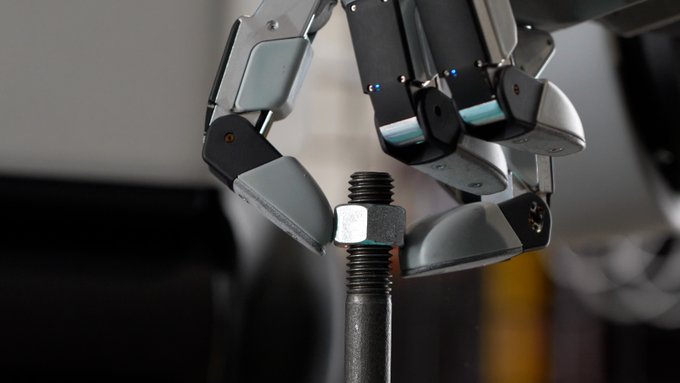
Dos manos robóticas nuevas hoy, separadas por horas.

Boston Dynamics construyó las de Atlas como una máquina: 4 dedos, 13 GDL, un motor dentro de cada articulación, sin tendones, sin meñique.

Clone construyó las suyas como un cuerpo: cinco dedos accionados por músculos y tendones artificiales, dispuestos como la anatomía humana. @humanoidsdaily

Las manos basadas en tendones son más humanas, y por ello también más difíciles de controlar con precisión sin tirar de conceptos abstractos como la memoria muscular.

Boston Dynamics acaba de publicar un nuevo vídeo de su robot humanoide de próxima generación mejorado llamado Atlas.

Robots humanoides + IA = a tomar por kulo el 80% de los trabajos.

  • Humanoide alto y robusto (≈1,88 m, 90 kg)

  • Totalmente eléctrico (abandono de hidráulica)

  • 56 grados de libertad → alta destreza y movilidad fina

  • Autonomía: 4 h con batería intercambiable

  • Carga: 50 kg pico / 30 kg sostenido

  • Alcance vertical: 2,3 m

  • Manipulación avanzada: manos reconfigurables + sensores táctiles

  • Control en tiempo real de equilibrio, postura y agarre

  • Computación: Nvidia (IA + visión + control)

Y ni hablamos de las posibilidades de maniobra que se abren si quitamos los límites a las articulaciones humanas…

Los mejores chollos en Chollometro

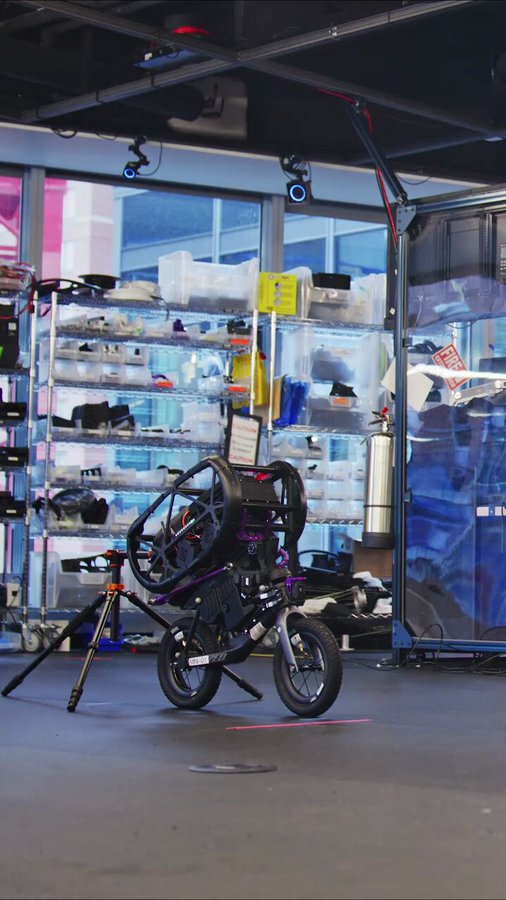
Marc Raibert, fundador de Boston Dynamics, muestra las habilidades de su nuevo robot trialero

Y lo importante no es el stunt. Lo importante es la receta de entrenamiento.

Básicamente lo han conseguido así:

• Entrenar la policy de control con reinforcement learning
• Darle millones de simulaciones físicas como datos de entrenamiento
• Y luego desplegarla con zero shot transfer al robot real

Si alguna vez has intentado que un robot real haga algo dinámico (vamos, lo que sueles hacer cada mañana antes de desayunar, claro), sabes lo absurdo que es esto, porque la física se ríe de tu demo.

Un mínimo desajuste en fricción, masa, constantes de par, rebote de la rueda, batería cayendo de voltaje → y tu policy perfecta en simulación se come el suelo.

En su post lo dicen bastante claro y explican cómo atacan el «sim to real gap»: modelos mejores y randomización de parámetros en simulación, y además están usando NVIDIA Isaac Lab para entrenar más rápido. @javilop