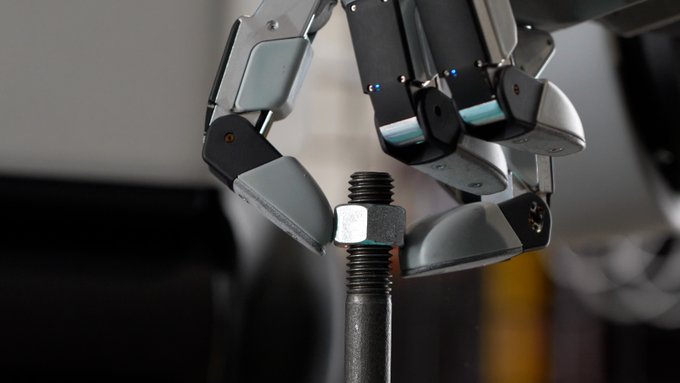
Cambia el criterio de diseño del sector: menos destreza tipo humano, más fiabilidad agarrando la herramienta que ya usa un operario de planta. Con los motores se puede hilar muy fino en precisión al tener todo el rato el control y posicionamiento de toda la carrera de cada articulación.
Estas nuevas manos son el compañero perfecto para Atlas. Con 13 grados de libertad, están accionadas directamente, construidas para simulación de alta fidelidad que permite el aprendizaje por refuerzo de simulación a realidad, y diseñadas desde cero para trabajo físico diestro. @BostonDynamics
Dos manos robóticas nuevas hoy, separadas por horas.
Boston Dynamics construyó las de Atlas como una máquina: 4 dedos, 13 GDL, un motor dentro de cada articulación, sin tendones, sin meñique.
Clone construyó las suyas como un cuerpo: cinco dedos accionados por músculos y tendones artificiales, dispuestos como la anatomía humana. @humanoidsdaily
Las manos basadas en tendones son más humanas, y por ello también más difíciles de controlar con precisión sin tirar de conceptos abstractos como la memoria muscular.